
metalworkingmag.fr
21
'26
Written on Modified on
Schunk présente un système d'automatisation d'étaux pour un chargement accessible des machines-outils
Les étaux manipulés par robot simplifient le chargement et le déchargement, réduisant la complexité de programmation tout en prolongeant le temps de fonctionnement des machines avec un faible investissement et une intégration flexible.
schunk.com
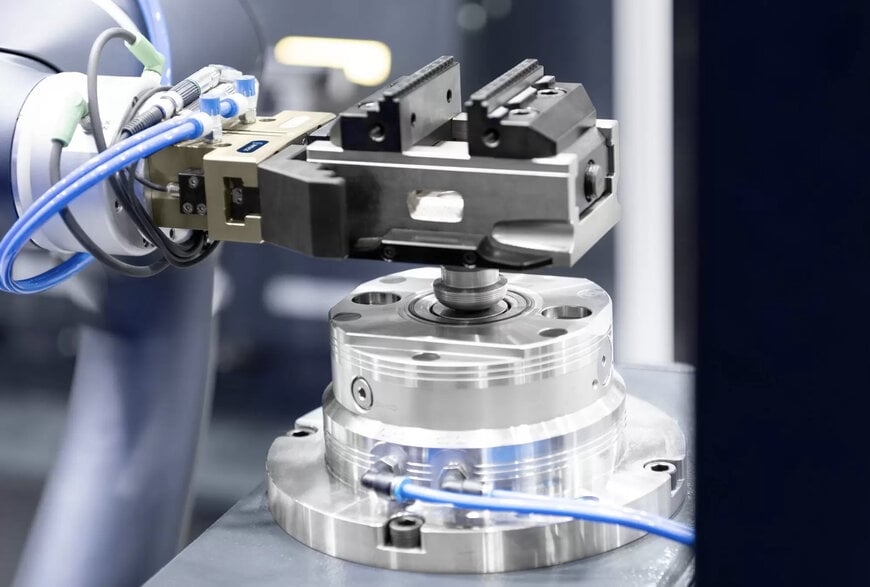
Le spécialiste du serrage et de la préhension Schunk a introduit un système standardisé d'automatisation d'étaux visant à réduire la complexité de déploiement et les dépenses d'investissement pour le chargement et le déchargement des machines-outils. Destinée aux opérations d'usinage, aux ateliers de sous-traitance et aux environnements de production à forte variabilité et faibles volumes (high-mix, low-volume), cette configuration modulaire permet l'approvisionnement automatisé en composants sans nécessiter d'interfaces complexes de transfert de fluides ni de programmation robotique poussée.
Intégration mécanique et accessibilité de la pièce en usinage 5 axes
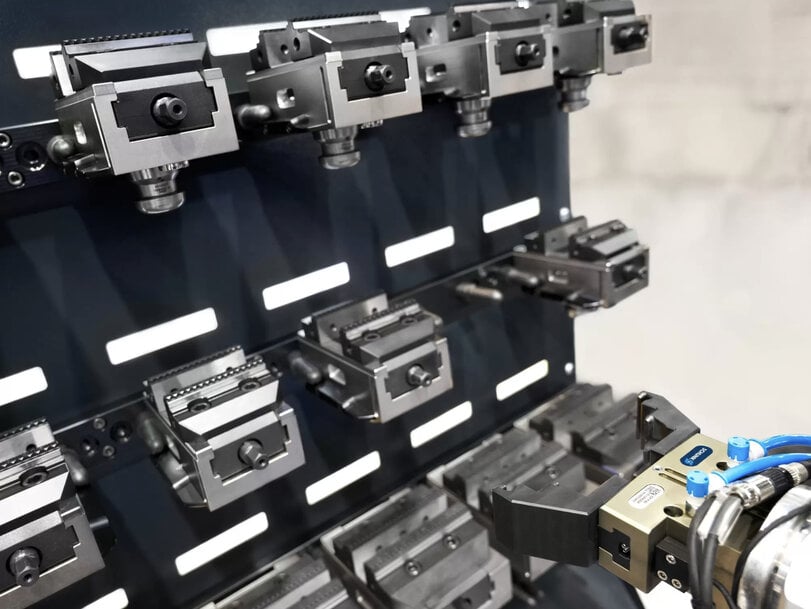
Le système dissocie la fixation de la pièce du cycle de transfert automatisé. Les opérateurs brident les bruts dans des étaux de machine standardisés à l'extérieur de la machine avant de placer les ensembles dans un rack de stockage adjacent. Un robot de manutention équipé de doigts de préhension dédiés transfère chaque étau chargé directement sur une station de serrage à point zéro surélevée, montée sur la table de la machine-outil. Une fois les cycles d'usinage terminés, le robot transfère l'ensemble complet de l'étau vers le rack, où s'effectue un resserrage manuel ou automatisé pour les opérations secondaires.
Une console à point zéro à actionnement unique sert d'interface physique et mécanique entre le robot de manutention et la machine-outil. La configuration surélevée offre le dégagement nécessaire aux opérations d'usinage sur 5 axes, tandis que la base de l'étau recouvre entièrement le module de serrage, empêchant les copeaux et les résidus d'usinage de se déposer sur les surfaces de référence. L'actionnement de l'interface peut être piloté par les signaux de commande de la machine-outil ou directement par le contrôleur du robot.
Standardisation des interfaces et cinématique simplifiée
L'automatisation du déplacement d'équipements de serrage complets plutôt que de pièces nues minimise les exigences de programmation cinématique. Le robot manipulant une géométrie de préhension extérieure uniforme, quelle que soit la variation géométrique interne de la pièce, les routines de trajectoire reposent uniquement sur des profils de mouvement point à point fixes. Cette stratégie d'interface fixe élimine le besoin de recalibrer les schémas de préhension ou de reprogrammer la cinématique pour des géométries de pièces variables.
L'absence de lignes de fluides ou pneumatiques traversant la table de la machine permet un déploiement sur des centres de fraisage standard ainsi que sur des parcs de machines plus anciens. Les ateliers peuvent préparer plusieurs étaux avant des plages sans opérateur, prolongeant ainsi le fonctionnement autonome de la broche en soirée et le week-end, sans personnel d'exploitation supplémentaire.
Contexte supplémentaire :
Cette section détaille les spécifications techniques et l'analyse comparative concurrentielle non incluses dans l'annonce initiale du produit.
Parmi les systèmes modulaires comparables de manutention à point zéro pour l'usinage CNC de précision figurent les architectures EROWA UPC et System 3R Dynafix, ainsi que les systèmes RoboTrex de Lang Technik. Les systèmes standards de serrage à point zéro atteignent généralement des répétabilités inférieures à 0,005 mm, avec des forces de traction standard comprises entre 15 kN et plus de 40 kN selon le diamètre du tirant et le recours à une assistance pneumatique turbo.
Les approches de manutention directe d'étaux contrastent avec les solutions de manipulation directe de pièces reposant sur des préhenseurs robotiques pneumatiques et des étaux automatisés fixés sur la table. Alors que la manipulation directe de pièces nécessite des raccords hydrauliques ou pneumatiques haute pression via des joints tournants à l'intérieur de l'espace de travail de la machine, le transfert de l'étau complet utilise des mécanismes de verrouillage à point zéro mécaniques ou pneumatiques à la base de la table. Cela réduit l'effort d'intégration sur les plates-formes 3 axes et 5 axes, bien que cela augmente la capacité de charge utile requise pour le bras robotisé articulé afin de supporter la masse combinée du montage et de la pièce.
Édité par Natania Lyngdoh, rédactrice chez Induportals, assistée par IA.
www.schunk.com
